Lý thuyết và bài tập phương pháp toạ độ trong không gian - Trần Văn Toàn
Báo tài liệu không phù hợp
Xem trước nội dung
Mục lục
3 Phương pháp toạđộtrong không gian 2 3.1 Hệtoạđộtrong không gian . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 2 3.1.1 Hệtoạđộ. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 2 3.1.2 Toạđộcủa một điểm . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 3 3.1.3 Toạđộcủa một vectơ . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 4 3.1.4 Biểu thức toạđộcủa các phép toán vectơ . . . . . . . . . . . . . . . . . . 4 3.1.5 Tích vô hướng . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 6 3.1.6 Bài tập tựluận . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 8 3.2 Phương trình mặt phẳng . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 11 3.2.1 Tích có hướng của hai vectơ . . . . . . . . . . . . . . . . . . . . . . . . . . 11 3.2.2 Vectơ pháp tuyến của mặt phẳng . . . . . . . . . . . . . . . . . . . . . . . 11 3.2.3 Cặp vectơ chỉphương của mặt phẳng . . . . . . . . . . . . . . . . . . . . 12 3.2.4 Phương trình tổng quát của mặt phẳng . . . . . . . . . . . . . . . . . . . 12 3.2.5 Điều kiện đểhai mặt phẳng song song . . . . . . . . . . . . . . . . . . . 15 3.2.6 Điều kiện đểhai mặt phẳng vuông góc . . . . . . . . . . . . . . . . . . . 16 3.2.7 Bài tập tựluận . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 17 3.2.8 Khoảng cách từmột điểm đến một mặt phẳng . . . . . . . . . . . . . . 19 3.2.9 Bài tập tựluận . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 20 3.3 Phương trình đường thẳng trong không gian . . . . . . . . . . . . . . . . . . . . 22 3.3.1 Phương trình tham sốđường thẳng . . . . . . . . . . . . . . . . . . . . . 22 3.3.2 Vịtrí tương đối của đường thẳng và mặt phẳng . . . . . . . . . . . . . . 25 3.3.3 Vịtrí tương đối của hai đường thẳng . . . . . . . . . . . . . . . . . . . . 29 3.3.4 Bài tập tựluận . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 32 3.4 Phương trình mặt cầu . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 40 3.4.1 Phương trình mặt cầu . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 41 3.4.2 Bài tập tựluận . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 46 3.5 Góc trong không gian . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 48 3.5.1 Góc giữa hai đường thẳng . . . . . . . . . . . . . . . . . . . . . . . . . . . 49 3.5.2 Góc giữa hai mặt phẳng . . . . . . . . . . . . . . . . . . . . . . . . . . . . 49 3.5.3 Góc tạo bởi đường thẳng và mặt phẳng . . . . . . . . . . . . . . . . . . . 51 3.5.4 Bài tập tựluận . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 52
3.1. Hệtoạđộtrong không gian 3
x
z
y
#»i
#»j
#»k
O
Hình 3.2
z
y
x
#»i
#»j
#»k
O
Hình 3.3
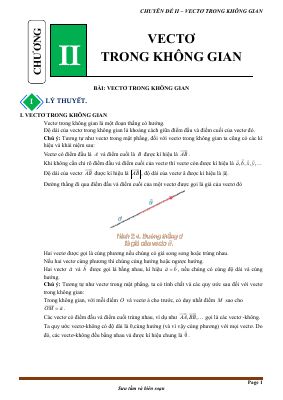
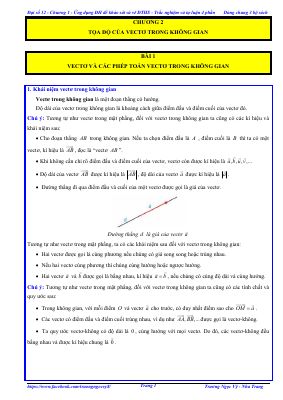
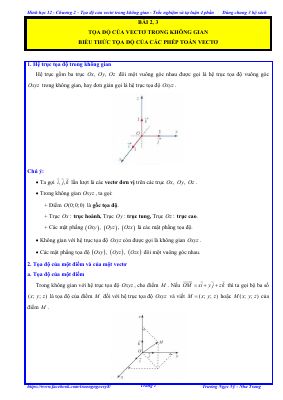
Hệtrục gồm ba trục Ox, Oy, Oz đôi một vuông góc nhau được gọi là hệtrục toạđộ Descartes trong không gian gọi tắt là hệtoạđộOxyz.
• Các vectơ đơn vịtrên các trục Ox, Oy, Oz lần lượt là #»i , #»j , #»k .
• Điểm O gọi là gốc toạđộ, trục Ox gọi là trục hoành, trục Oy gọi là trục tung, trục Oz gọi là trục cao.
• Các mặt phẳng (Oxy), (Oyz), (Oxz) gọi là các mặt phẳng toạđộ.
Chú ý.
• #ằi 2 = #ằj 2 = #ằk 2 = 1 và #ằi · #ằj = #ằj · #ằk = #ằk · #ằi = 0.
• Không gian có hệtoạđộOxyz gọi là không gian toạđộOxyz (gọi tắt là không gian Oxyz).
3.1.2 Toạđộcủa một điểm
Trong không gian Oxyz, cho một điểm M tuỳý. Vì ba vectơ #»i , #»j , #»k không đồng phẳng nên có một bộba số(x; y; z) duy nhất sao cho
# » OM = x#»i + y#»j + z#»k .
Ngược lại, với bộba số(x; y; z) ta có một điểm M duy nhất trong không gian thoảmãn hệ thức # » OM = x#»i + y#»j + z#»k . Ta gọi bộba số(x; y; z) đó là toạđộcủa điểm M đối với hệtrục toạđộOxyz đã cho và viết M(x; y; z).
Trên đây là phần đầu tài liệu — bấm Đọc sách để xem đầy đủ.


.png "Toàn cảnh hình học giải tích không gian trong đề thi THPT môn Toán (2017 - 2020)")